


La automatización industrial dio un nuevo paso hacia sistemas logísticos completamente autónomos con una demostración realizada en Corea del Sur, donde robots humanoides y robots cuadrúpedos colaboraron para ejecutar tareas de almacén sin intervención humana directa.
La prueba fue organizada por una filial de LG en el campus de Magok, al oeste de Seúl, y mostró un entorno donde diferentes tipos de robots operan coordinadamente bajo una plataforma unificada de software capaz de asignar tareas, reorganizar funciones y mantener el flujo operativo incluso ante emergencias.
El sistema exhibido refleja un cambio importante en la industria robótica: el foco comienza a desplazarse desde el hardware individual hacia plataformas de software capaces de coordinar múltiples máquinas autónomas dentro de procesos industriales complejos.
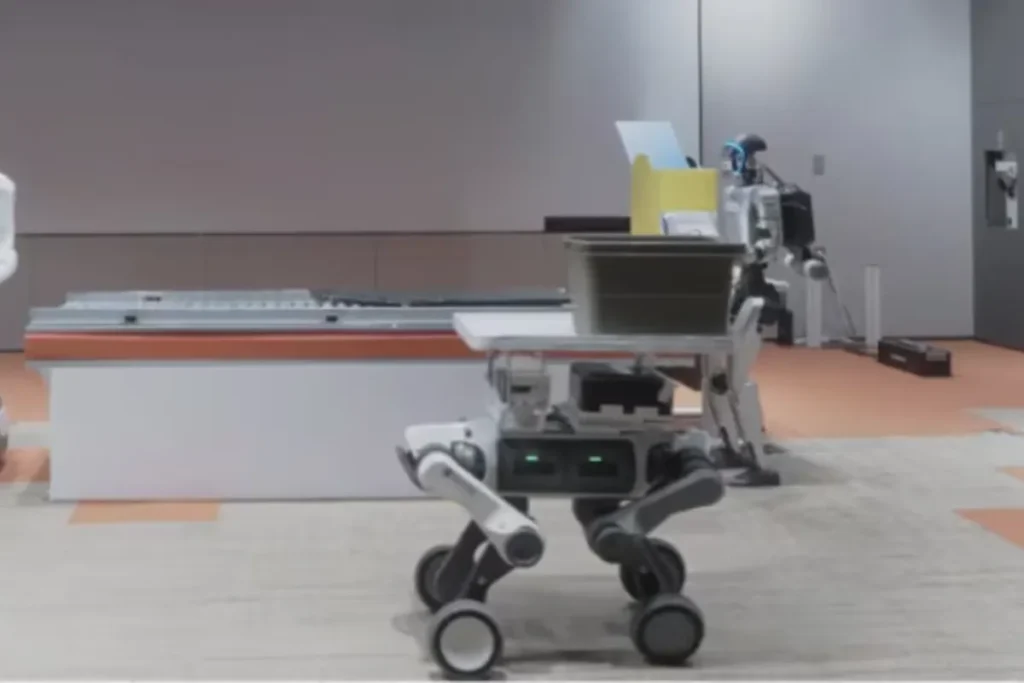
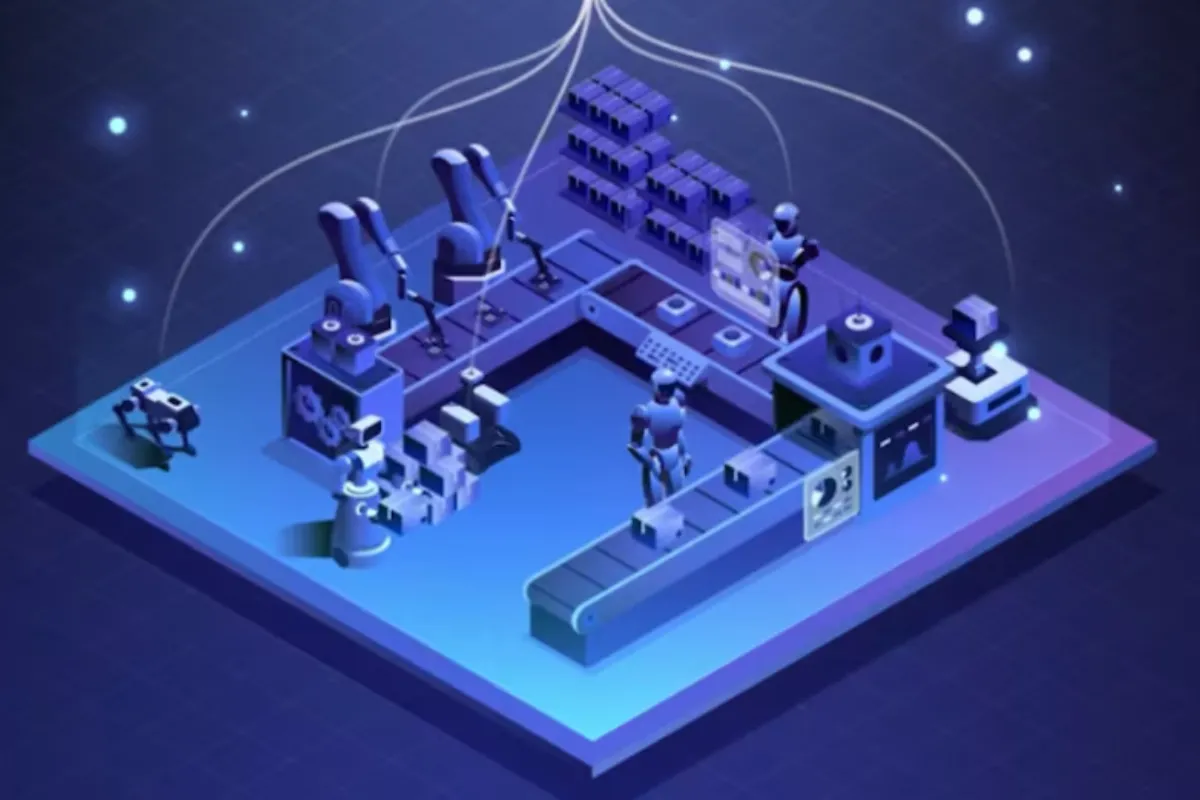
Durante la demostración participaron cuatro robots de distintos fabricantes. El flujo operativo inició con un robot humanoide bípedo que recogió una caja desde una cinta transportadora y la entregó a un robot cuadrúpedo con ruedas. Después, el cuadrúpedo trasladó la carga a través del almacén y la entregó a otro robot humanoide con ruedas, encargado de colocarla en una estantería ubicada a más de dos metros de altura.
Al finalizar la entrega, el robot cuadrúpedo regresó automáticamente para continuar el ciclo logístico, mientras el humanoide con ruedas reponía la cinta transportadora con una caja vacía.
Toda la operación funcionó sobre la plataforma Physical Works de LG CNS, diseñada para integrar reconocimiento de objetos, toma de decisiones y coordinación autónoma de tareas. El sistema permite que los robots identifiquen productos, distribuyan funciones y ajusten procesos en tiempo real sin necesidad de control remoto.
Uno de los elementos más relevantes de la prueba fue la capacidad de respuesta automática ante cambios operativos. Durante la demostración se simuló una emergencia en la que el robot cuadrúpedo fue reasignado para tareas de patrulla.
La plataforma reaccionó de inmediato enviando otro robot logístico autónomo para continuar el traslado de mercancía y evitar interrupciones en el flujo de trabajo. La compañía indicó que el sistema opera mediante aprendizaje y ajuste continuo sin intervención manual directa.
La prueba dejó varios datos operativos relevantes:
- Los robots transportaron cajas entre estaciones separadas por dos o tres metros.
- El recorrido completo tomó aproximadamente 90 segundos.
- La plataforma coordina robots de distintas marcas bajo una sola interfaz.
- El sistema funciona sin control remoto humano.
- Los robots pueden reasignar tareas automáticamente ante emergencias.
La compañía también explicó que el desempeño mejorará conforme aumente la experiencia operativa y la capacitación de los sistemas autónomos en entornos reales.
La infraestructura tecnológica del proyecto se divide en dos componentes principales. Physical Works Forge se encarga del aprendizaje y validación mediante simulaciones, mientras que Physical Works Baton administra el control centralizado de robots de distintas categorías y fabricantes.
La plataforma admite varios tipos de máquinas industriales y logísticas. Entre ellas:
- Robots humanoides bípedos.
- Robots cuadrúpedos.
- Robots con ruedas.
- Robots móviles autónomos (AMR).
- Vehículos guiados automáticamente (AGV).
La integración bajo un mismo sistema de gestión busca resolver uno de los principales retos de la automatización industrial: coordinar dispositivos desarrollados por fabricantes distintos sin fragmentar operaciones.
La empresa sostiene que esta arquitectura puede reducir considerablemente los tiempos de implementación en centros logísticos. El despliegue de robots, que tradicionalmente requería varios meses, podría completarse en uno o dos meses bajo el nuevo sistema.
Las proyecciones operativas también apuntan a mejoras de productividad y reducción de costes en almacenes de gran escala. La compañía estima que instalaciones con alrededor de 100 unidades robóticas podrían alcanzar incrementos superiores al 15 % en productividad y reducciones de hasta 18 % en costos operativos.
La disminución de congestión dentro de almacenes y la reducción de intervención humana forman parte de los principales objetivos del sistema, especialmente en entornos industriales con alta demanda logística y operaciones continuas.
Actualmente, la filial de LG desarrolla proyectos piloto con 20 clientes industriales y ya implementa la plataforma dentro de la ciudad inteligente de Busan, en Corea del Sur.
En ese entorno, el sistema administra diferentes tipos de robots destinados a:
- Patrulla.
- Limpieza.
- Reparto.
- Servicios automatizados.
La coordinación de robots humanoides y cuadrúpedos muestra cómo la automatización industrial comienza a evolucionar hacia modelos donde distintas máquinas colaboran dinámicamente dentro de una misma infraestructura digital.
Más allá del impacto visual de los robots humanoides o “perro robots”, el elemento central de esta transformación es el software capaz de interpretar entornos, redistribuir tareas y mantener operaciones estables sin depender constantemente de supervisión humana directa.
La evolución de estos sistemas podría redefinir la logística industrial en sectores donde velocidad, continuidad operativa y optimización de recursos son factores críticos.